Motor servo DSpower umumnya dikontrol melalui Modulasi Lebar Pulsa (PWM). Metode kontrol ini memungkinkan Anda untuk memposisikan poros keluaran servo secara tepat dengan memvariasikan lebar pulsa listrik yang dikirim ke servo. Begini cara kerjanya:
Modulasi Lebar Pulsa (PWM): PWM adalah teknik yang mengirimkan serangkaian pulsa listrik pada frekuensi tertentu. Parameter kuncinya adalah lebar atau durasi setiap pulsa, yang biasanya diukur dalam mikrodetik (µs).
Posisi Tengah: Pada servo biasa, denyut sekitar 1,5 milidetik (ms) menunjukkan posisi tengah. Ini berarti poros keluaran servo akan berada di titik tengahnya.
Kontrol Arah: Untuk mengontrol arah putaran servo, Anda dapat menyesuaikan lebar pulsa. Misalnya:
Pulsa kurang dari 1,5 ms (misalnya, 1,0 ms) akan menyebabkan servo berputar ke satu arah.
Pulsa yang lebih besar dari 1,5 ms (misalnya, 2,0 ms) akan menyebabkan servo berputar ke arah yang berlawanan.
Kontrol Posisi: Lebar pulsa spesifik berkorelasi langsung dengan posisi servo. Misalnya:
Pulsa 1,0 ms mungkin sesuai dengan -90 derajat (atau sudut spesifik lainnya, tergantung pada spesifikasi servo).
Pulsa 2,0 ms mungkin setara dengan +90 derajat.
Kontrol Berkelanjutan: Dengan mengirimkan sinyal PWM secara terus-menerus pada lebar pulsa yang bervariasi, Anda dapat membuat servo berputar ke sudut yang diinginkan dalam rentang yang ditentukan.
Laju Pembaruan Servo DSpower: Kecepatan Anda mengirimkan sinyal PWM ini dapat memengaruhi kecepatan respons dan kelancaran gerakan servo. Servo biasanya merespons sinyal PWM dengan baik pada frekuensi 50 hingga 60 Hertz (Hz).
Mikrokontroler atau Driver Servo: Untuk menghasilkan dan mengirimkan sinyal PWM ke servo, Anda dapat menggunakan mikrokontroler (seperti Arduino) atau modul driver servo khusus. Perangkat ini menghasilkan sinyal PWM yang diperlukan berdasarkan input yang Anda berikan (misalnya, sudut yang diinginkan) dan spesifikasi servo.
Berikut adalah contoh dalam kode Arduino untuk mengilustrasikan bagaimana Anda dapat mengendalikan servo menggunakan PWM:
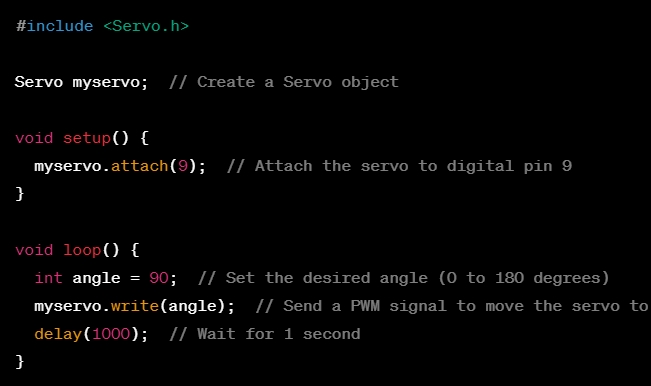
Dalam contoh ini, sebuah objek servo dibuat, dipasang pada pin tertentu, lalu fungsi tulis digunakan untuk mengatur sudut servo. Servo bergerak ke sudut tersebut sebagai respons terhadap sinyal PWM yang dihasilkan oleh Arduino.
Waktu posting: 18-Okt-2023