Penggemar pesawat model mungkin sudah tidak asing lagi dengan roda kemudi. Roda kemudi servo RC memainkan peran penting dalam pesawat model, terutama pada model pesawat sayap tetap dan model kapal. Kemudi, lepas landas, dan pendaratan pesawat harus dikendalikan oleh roda kemudi. Sayap berputar maju dan mundur. Hal ini membutuhkan traksi dari roda gigi motor servo.
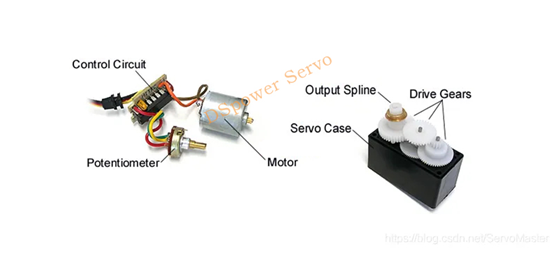
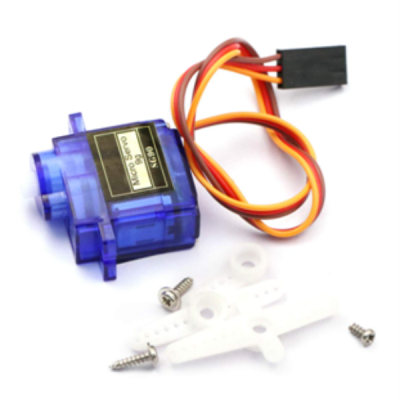
Motor servo juga dikenal sebagai motor servo mikro. Struktur roda kemudi relatif sederhana. Secara umum, roda kemudi terdiri dari motor DC kecil (motor kecil) dan satu set roda gigi reduksi, ditambah potensiometer (terhubung ke roda gigi reduksi untuk berfungsi sebagai sensor posisi), dan papan sirkuit kontrol (umumnya mencakup pembanding tegangan dan sinyal input, serta catu daya).
Berbeda dengan prinsip motor stepper, motor servo pada dasarnya merupakan sistem yang terdiri dari motor DC dan berbagai komponen. Motor stepper mengandalkan kumparan stator untuk dialiri arus guna menghasilkan medan magnet guna menarik rotor magnet permanen atau menggerakkan inti reluktansi stator untuk berputar ke posisi tertentu. Intinya, kesalahannya sangat kecil, dan umumnya tidak ada kontrol umpan balik. Daya motor servo mini pada roda kemudi berasal dari motor DC, sehingga harus ada pengontrol yang mengirimkan perintah ke motor DC, dan terdapat kontrol umpan balik dalam sistem roda kemudi.
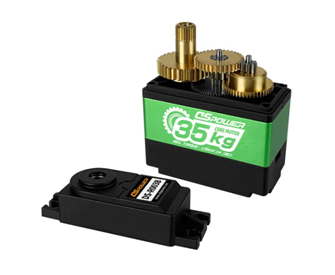
Roda gigi keluaran dari kelompok roda gigi reduksi di dalam roda gigi kemudi pada dasarnya terhubung dengan potensiometer untuk membentuk sensor posisi, sehingga sudut putaran roda gigi kemudi ini dipengaruhi oleh sudut putaran potensiometer. Kedua ujung potensiometer ini terhubung ke kutub positif dan negatif catu daya masukan, dan ujung gesernya terhubung ke poros yang berputar. Sinyal-sinyal tersebut dimasukkan bersama-sama ke dalam pembanding tegangan (penguat operasi), dan catu daya penguat operasi diakhiri dengan catu daya masukan. Sinyal kontrol masukan adalah sinyal termodulasi lebar pulsa (PWM), yang mengubah tegangan rata-rata dengan proporsi tegangan tinggi dalam periode menengah. Pembanding tegangan masukan ini.
Dengan membandingkan tegangan rata-rata sinyal input dengan tegangan sensor posisi daya, misalnya, jika tegangan input lebih tinggi daripada tegangan sensor posisi, penguat akan mengeluarkan tegangan catu daya positif, dan jika tegangan input lebih tinggi daripada tegangan sensor posisi, penguat akan mengeluarkan tegangan catu daya negatif, yaitu tegangan balik. Hal ini mengendalikan putaran maju dan mundur motor DC, kemudian mengendalikan putaran roda kemudi melalui rangkaian roda gigi reduksi keluaran. Seperti gambar di atas. Jika potensiometer tidak terhubung ke roda gigi keluaran, potensiometer dapat digabungkan dengan poros lain dari rangkaian roda gigi reduksi untuk mencapai rentang putaran roda kemudi yang lebih lebar, misalnya 360°, dengan mengendalikan rasio roda gigi. Hal ini dapat menyebabkan kesalahan kumulatif yang lebih besar, tetapi tidak terjadi (yaitu, kesalahan meningkat seiring dengan sudut putaran)..
Berkat strukturnya yang sederhana dan biayanya yang rendah, perangkat kemudi digunakan dalam berbagai keperluan, tidak hanya terbatas pada model pesawat terbang. Perangkat ini juga digunakan dalam berbagai lengan robot, robot, mobil kendali jarak jauh, drone, rumah pintar, otomasi industri, dan bidang lainnya. Berbagai aksi mekanis dapat dilakukan. Tersedia juga servo khusus dengan torsi tinggi dan presisi tinggi untuk digunakan di bidang-bidang dengan persyaratan presisi tinggi atau bidang yang membutuhkan torsi besar dan beban besar.
Waktu posting: 20-Sep-2022